在造船廠,有一種鋼材無處不在,卻長期讓切割工序“犯難”——球扁鋼。它截面呈帶球頭的“L”形:一端是扁平腹板,一端是加厚球形圓頭。球頭將材料重心外移,以更小自重換得更大截面模數,因此被大量用作船底板、舷側、甲板和艙壁的縱骨、肋骨,堪稱船體的“筋骨”。
一、激光早已能切幾十毫米厚的鋼板,為什么偏偏搞不定這根型鋼?
其切割難點的核心在于它的非對稱截面和三維結構,給切割帶來了五大難題:
1、焦點對不上
球頭是圓弧面,腹板是平面,兩者存在明顯高度差。普通平面切割頭只能鎖定單一高度,一切到球頭,焦點立刻偏移,隨之而來的是切不透、掛渣、斷面歪斜。解決它,必須靠切割頭實時自適應聚焦跟隨。
2、激光被“彈”回來
球頭圓弧面如同一面曲面鏡,會將激光原路反射,既損失能量,又可能燒蝕聚焦鏡片。加之球頭與腹板過渡處存在陰影區,極易中途斷切,必須專門優化入射角與走刀路徑。
3、三維軌跡復雜
平板切割是二維的,球扁鋼卻要切端頭、坡口和孔位,必須五軸聯動;針對非對稱截面建立專用軌跡算法,規劃復雜度成倍上升。
4、功率必須“會變”
球頭厚、腹板薄,同一束激光走過去,薄處可能已燒穿,厚處還沒切透。功率要在一段路徑上平滑漸變,進球頭抬功率、進腹板收功率,參數窗口極窄。
5、排渣和裝夾棘手
球頭底部是半封閉空腔,輔助氣體吹不進去,熔渣容易淤積成瘤;非對稱截面又難夾持,夾緊傷球頭、夾松腹板顫。加上長料運輸后普遍彎曲扭曲,還得先做在線識別與定位。
1、機器人等離子切割線
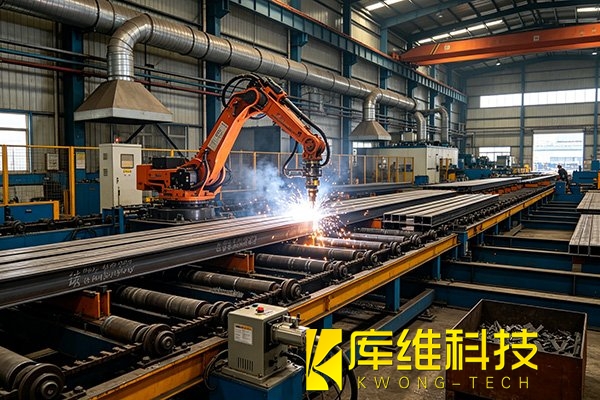
在球扁鋼自動化里,機器人等離子切割線是船廠落地最成熟的一條路線。它不追求“激光有多炫”,而是把上料—輸送—定位—劃線噴碼—端頭/坡口/孔位切割—分揀下料串成一條連續產線。
典型產線由幾部分構成:
-
輥道/鏈板輸送:長料自動進給,避免人工拖料;
-
工業機器人+等離子割炬:六軸機器人配外部軸,做端頭鎖口、腹板/球頭坡口、流水孔、工藝孔;
-
離線編程與套料軟件:直接從 Tribon / AM / SPD 等船舶設計軟件提數,幾秒生成上千根型材程序,不再手工放樣;
-
噴碼劃線單元:切割前打標識、劃裝配線,零件流向可追溯;
-
除塵與廢料收集:切割房封閉除塵,車間環境和職業健康明顯改觀。
2、激光切割專用系統
2026年,一套聯合開發的厚板激光切割系統在東方重工落地,將“球扁鋼激光切割”從沒人敢接變成可投產。該系統集成了自適應聚焦跟隨、優化入射角壓制反射、五軸聯動走截面、功率漸變切球頭和腹板等關鍵技術。實測數據顯示,切割12mm碳鋼板,單日可切27張,而行業傳統火焰或普通方案僅約12~13張,效率提升超一倍。
3、變形補償技術
設備商現在普遍加裝激光掃描或視覺檢測,先將12米長料的彎曲、扭翹測出來,再讓機器人軌跡“順著料走”。《焊接》期刊刊發的機器人型鋼切割線研究,也明確采用了激光檢測+三維套料+參數標定的方案,來修正原材料變形。
從等離子到激光,從固定焦點到自適應跟隨,球扁鋼切割的自動化突圍,本質上是用更聰明的算法和更靈活的執行機構,去馴服那根“不規矩”的型鋼。