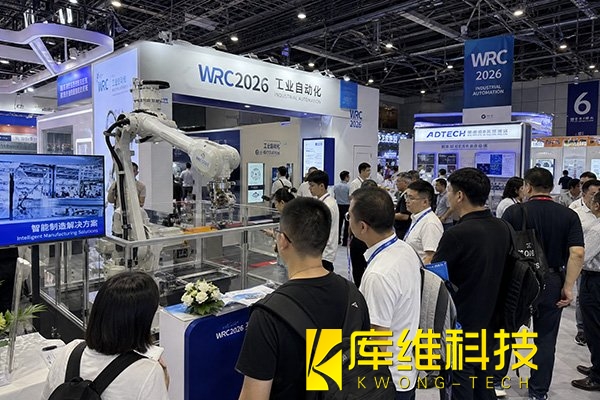
2026 世界機器人大會工業自動化技術突破
發布日期:2026-08-24 10:12 ????瀏覽量:
8月19日至23日,2026世界機器人大會(WRC)在北京亦莊舉行。373家企業、3000余件產品、311款新品首發,信號很清晰:機器人產業正在告別展臺炫技,轉向產線實干。對工業自動化而言,這屆大會最直觀的感受不是誰翻了更酷的跟頭,而是誰的機器人能在真實工位上把活干完、干好、干久。
一、具身智能
傳統工業機器人按預設程序重復固定軌跡,工件位置稍有偏差就可能停機。展會上新一代具身智能系統走"視覺-語言-動作"(VLA)與全身動作模型(WAM)雙路線:感知環境、理解指令、自主規劃并實時執行,無需逐件編程。物流前置倉中,機器人自主完成識別、規劃、抓取打包全流程,隨機下單即可閉環履約。部分展商還展示了物理世界模型的長程推理能力,能預測動作結果,而非只對眼前畫面做反應。
二、靈巧手與觸覺
混合驅動架構成熟是最明顯趨勢:承重關節用連桿保穩定,精細手指用腱繩或直驅保靈活。高自由度靈巧手已具備16至23個主動自由度,單手負載10至50公斤,有的型號甚至可用靈巧手裝配靈巧手,表明已具備量產條件。
觸覺感知同步躍升,2025年主流只檢測垂直壓力,今年普遍要求三維力感知,不僅知道"壓多大力",還要感知"往哪滑",單指點位從十幾個升級到上百個。多模態電子皮膚力分辨率達0.01N,接觸前即可完成安全預判。萬元級靈巧手首次亮相,開始按場景賣貨。
三、力控技術
自適應機器人在生雞蛋殼上雕刻而不破裂,依賴對接觸力的持續感知與毫秒級調整。面向3C和鋰電裝配的力控臂,基于多模態模型與模仿學習,實現USB插件等極小公差任務,成功率95%至99%,跟隨延時低至20毫秒。足底多維觸覺傳感器則讓人形機器人從"能走"進化到"理解如何走",分辨軟硬地面實時優化步態,對工廠非結構化地面適應性至關重要。
四、多機協同與核心零部件
"一腦多體"方案用同一套智能底座驅動人形機器人、四足機器狗和協作機械臂,完成分揀、轉運、裝配全流程接力;雙機協同工作站驗證了多設備時序調度和跨機工序交接。統一智能底座正成為共識,不同形態機器人共享同一套模型,而非各自開發。
2026年減速器、伺服系統、控制器國產化率攀升至75%至90%。全棧"中國芯"形成從SoC到域控制器的完整矩陣。但短板仍在,高端六維力傳感器和行星滾柱絲杠國產化率不足30%,但六維力傳感器單一客戶訂單已達千臺級,正從"高配"變"標配"。
工信部與國資委明確,到2026年底帶動形成萬臺級規模落地能力。48家央企首次組團參展,此前已達成5000臺戰略采購,近10家主流汽車生產商在產線開展部署驗證。從"能做什么動作"到"能承擔什么工作",這屆WRC給出了工業自動化最實在的進展。
相關文章
2026年焊切自動化產線的三大核心技術突破
耐腐蝕儲罐焊接的“隱形殺手”:自動化產線如何規避氣孔、裂紋等缺陷?
焊接自動化產線從"零件"到"系統"的蛻變
焊接自動化產線規劃:從工藝需求到方案落地的第一步
噴涂機器人自動化產線的三大技術革命:從感知、決策到執行
數字化產線:從“單機自動化”到“全流程智能化”的升級
工業自動化中的綠色轉型:2025年的新機遇
等離子切割VS激光切割:自動化產線如何選型?
壓力容器自動化產線投資回報測算:18個月回本的底層邏輯??